CHIHAI: Din professionella tillverkare av kodarmotorer!

Bred produkt

Shenzhen Chihai Motor Co., Ltd., grundat 2002, är enprofessionell tillverkare av mikro likströmsmotorer och likströmsreduktionsmotorer. Vår verksamhet började med mikromotorer och utvecklade sedan flera serier av DC-retardationsmotorer.

Professionellt team

Våra teammedlemmar har många års erfarenhet och är experter inom sina respektive områden. Vi har mer än 210 duktiga medarbetare och 26 tekniska ingenjörer.

24h onlinetjänst

Våra kunders behov är alltid vår högsta prioritet. Vi lyssnar noga på deras problem och arbetar tillsammans för att hitta lösningar.

Konkurrenskraftigt pris

Vi erbjuder konkurrenskraftiga priser på alla våra produkter och vi arbetar med våra kunder för att skapa en budget som möter deras behov.

Vad är en kodarmotor?


Motorgivare är roterande pulsgivare anpassade för att ge information om en elmotoraxels hastighet och/eller position. Liksom roterande omkodare i allmänhet är motorkodare oftast magnetiska eller optiska och producerar signaler som antingen är inkrementella eller absoluta.

Fördelar med att använda kodarmotor


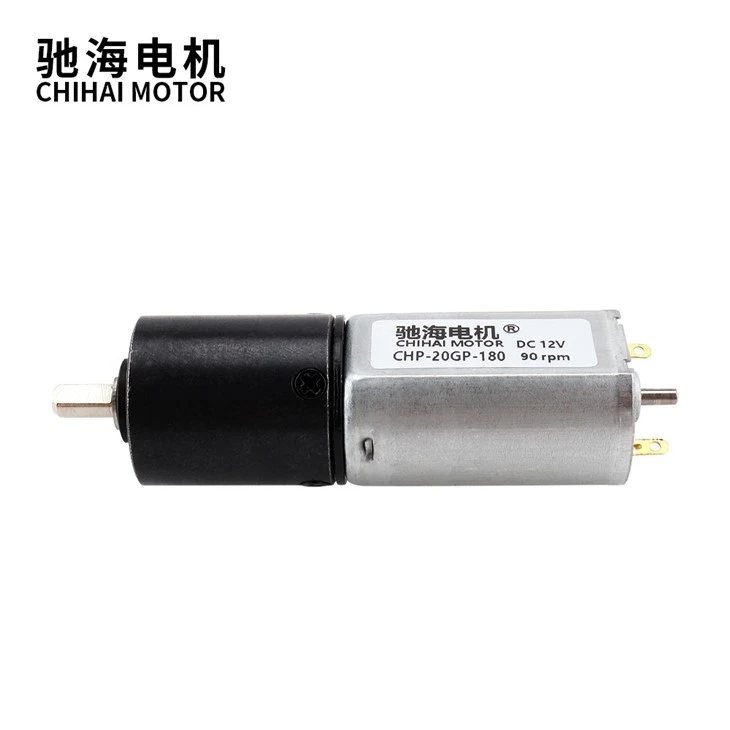
CHP-20GP-180 Dc Planetary Gear Motor

Positionsverifiering

När den trycks över sina gränser kommer en stegmotor att stanna innan den når ändpunkten. Denna händelse inträffar vanligtvis när motorer inte är tillräckligt specificerade för högcykelapplikationer. En kodare kan ge positionsåterkoppling i slutet av rörelseprofilen, vilket indikerar om stegmotorn stannade innan den nådde ändläget. Styrenheten jämför kodarräkningarna som definierar den faktiska motorpositionen med målmotorpositionen i slutet av en rörelse för att avgöra om det finns en skillnad. Om pulsgivarantalet inte stämmer överens med den faktiska motorpositionen, beräknas och exekveras en korrigerande rörelse eller rörelseprofil.
Positionsverifiering använder den enklaste algoritmen och utförs med den mest grundläggande styrenheten eller mikroprocessorn; den här funktionen kräver dock att man väntar på att rörelseprofilen är klar innan man gör beräkningar och korrigeringar. Som ett resultat kan operatörer vänta länge innan de utför den korrigerande flytten. Positionsverifiering är idealiskt lämpad för lågcykel- och lågvolymapplikationer som i en test- eller labbmiljö, eller operationer med manuella processer där cykeltiden inte är ett problem.

Stalldetektering

Stalldetektering meddelar användaren/systemet/maskinen så snart ett motorstopp inträffar, vilket eliminerar osäkerheten om huruvida motorn nått sin målposition eller inte. En mer avancerad funktion än positionsverifiering, stalldetektering gör det möjligt för styrenheten att jämföra registren över kodarantal och målmotorposition på en kontinuerlig basis istället för bara i slutet av rörelsen. Jämförelsen körs kontinuerligt i bakgrunden. Som ett resultat detekteras stopptillståndet omedelbart utan att vänta på att motorn ska slutföra en tom cykel, så korrigerande drag kan köras tidigare.


När styrenheten upptäcker ett stall kan styrenheten också varna en PLC, PC eller HMI på högre nivå för att undvika störningar i maskinens övergripande funktion, eller begära ingripande av en mänsklig operatör. Så snart styrenheten upptäcker ett problem i rörelseprofilen utlöser den korrigerande åtgärder. Stalldetektering är bättre för tidskänsliga applikationer eller när cykeltider är viktiga. Det är miniminivån av funktionalitet för en industriell lösning.

Stallförebyggande

Samtidigt som systemets funktionalitet ökar kraftigt, förbättrar inte stalldetektering i sig stegmotorprestanda; det kräver fortfarande att operatören utför en korrigerande rörelse och återför axeln till utgångsläget. Stallförebyggande, å andra sidan, justerar dynamiskt och automatiskt rörelseprofilen för att förhindra ett stopp, vilket gör att motorn kan arbeta med konstant vridmoment för att komma till ett exakt ändläge utan att stanna. Styrenheten justerar intuitivt motorhastigheten där vridmomentet är tillräckligt för att hålla motorn i rörelse och eliminera eftersläpningen mellan faktiska pulsgivarantal och målmotorposition. På så sätt fortsätter motorn att gå, om än med reducerad maxhastighet.
Skalan av hastighetsreduktionen är direkt relaterad till skillnaden i motorns tillgängliga vridmoment och det vridmoment som krävs av rörelseprofilen. I många fall kommer förändringen i hastighet att vara mycket liten eller omärklig för användaren. Medan motorn slutför en rörelseprofil och framgångsrikt når målslutpositionen, är avvägningen ökad total rörelsetid.
Stallförebyggande erbjuder fördelar jämfört med stalldetektering om verksamheten inte går som planerat på grund av ökad friktion, belastningsvariationer eller andra faktorer. I praktiken skulle du inte designa ett system så att drivenheten/styrenheten hela tiden justerar rörelseprofilen. I slutändan kommer systemet att ta längre tid att slutföra rörelser, vilket kan påverka maskinens totala drift negativt.

Servokontroll och ökat motormoment

Genom att använda encoderfeedback för servostyrning ökar en stegmotor motorns vridmoment för bättre dynamisk prestanda. Med toppvridmoment upp till 50 % högre än motorns nominella hållmoment, kan det servostyrda stegmotorsystemet arbeta med högre accelerationshastigheter och med högre genomströmning för snabbare maskincykler.
 
Typer av kodarmotorer


AC-motorkodare

AC-induktionsmotorer är kostnadseffektiva, robusta och hållbara. Dessa egenskaper gör dem särskilt vanliga i ett brett utbud av automatiserade maskinkontrollsystem. Motorgivare ger växelströmsmotorer en högre grad av hastighetskontroll än de annars skulle ha. Eftersom växelströmsmotorer används så brett, lägger de flesta applikationer en premie på stöt- och vibrationsmotstånd. Kodare med industriella anslutningsalternativ som en ledningslåda, låsning eller mil-spec föredras ofta.

 
DC-motorkodare

Den exakta hastigheten på DC-motorer kan vara särskilt svår att kontrollera utan återkoppling med återkoppling. Isolerad från resten av ett system kan en lindad trådaxel som roterar inom en stators magnetfält mätas med viss precision; i verkliga tillämpningar är motorgivare ofta det enda sättet att informera systemet om en likströmsmotors exakta hastighet.

 
Servomotorkodare

Permanentmagnetmotorer, eller servomotorer, tenderar att användas i situationer där precision är viktigare än kraft. Servomotorgivare följer efter och är ofta utformade som högupplösta absolutgivare för användning i slutna system. Inkrementell omkodaråterkoppling, i kombination med lämpligt styrsystem, kan vara ett billigare återkopplingsalternativ för servomotorer.

 
Stegmotorkodare

Stegmotorer ger positionsinformation i kraft av sin design, vilket gör dem till populära, kostnadseffektiva komponenter i system med öppen krets. Denna funktion hindrar dem också från att erbjuda exakt hastighetskontroll, särskilt när lasten ändras ofta och plötsligt. Stegmotorkodare ger återkoppling med sluten slinga för mer exakt styrning och är ofta inkrementella för att förbättra positionskontrollen som är inneboende i stegmotordesignen. Många stegmotorer är kompakta i storlek och är lämpliga för modulära pulsgivare som inte använder lager.


Produktcenter


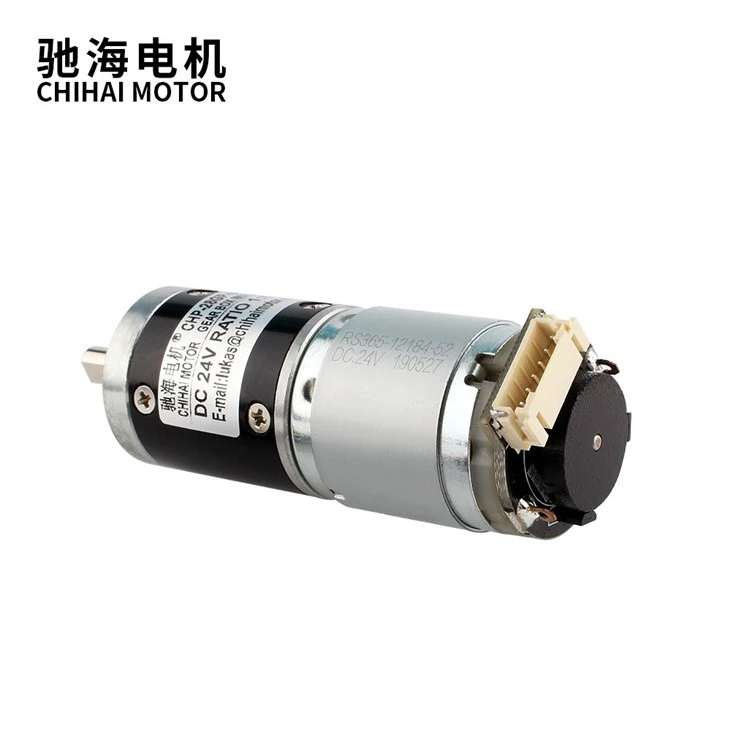
DC Planetary Gear Reduction Motor With Encoder

I en applikation som skär till längd

En pulsgivare med ett mäthjul talar om för styrenheten hur mycket material som matats in, så att styrenheten vet när den ska skära.

CHP-20GP-180 Dc Planetary Gear Motor

I ett observatorium

Givarna talar om för ställdonen i vilken position en rörlig spegel befinner sig genom att ge positioneringsfeedback.

CHF-480WA HIGH Torque Motor

På järnväg-bil lyft domkrafter

Precision-motion feedback tillhandahålls av kodare, så att domkrafterna lyfts unisont.

CHP-20GP-180 Dc Planetary Gear Motor

I ett Precision Servo Label Appliceringssystem

Kodarsignalen används av plc för att styra tidpunkten och hastigheten för flaskans rotation.

480 Medium Speed High Torque Shaft Motor

I en utskriftsapplikation

Feedback från kodaren aktiverar ett skrivhuvud för att skapa en markering på en specifik plats.

480 Medium Speed High Torque Shaft Motor

Med en stor kran

Kodare monterade på en motoraxel ger positioneringsfeedback så att kranen vet när den ska lyfta eller släppa sin last.

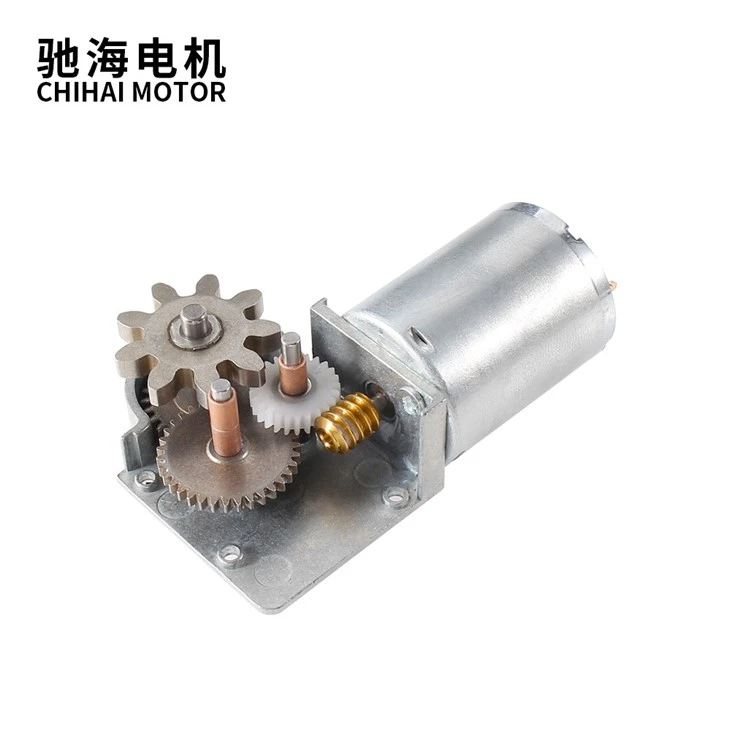
GF5560-180 Dc Turboworm Gear Reduction Motor

I en hiss

Kodare talar om för kontrollenheten när bilen har nått rätt golv, i rätt läge. Det vill säga, återkoppling av kodarens rörelse till hissens styrenhet säkerställer att hissdörrar öppnas i nivå med golvet. Utan kodare kan du komma på att du klättrar in eller ut ur en hiss, istället för att bara gå ut på ett plant golv.

48GE Permanent Magnet DC Micro Plastic Gear Motor

På automatiserade monteringslinjer

Kodare ger rörelsefeedback till robotar. På en monteringslinje för fordon kan detta innebära att man säkerställer att robotsvetsarmarna har rätt information för att svetsa på rätt plats.

Turntable Rotation Gear Motor CHW-9L370

Position och hastighetskontroll av kodarmotor


Regel 1: Kodare för positionering

En bra rekommendation är att välja en kodare med ett antal pulser högre än 360 grader dividerat med den erforderliga vinkelpositionsnoggrannheten; med andra ord ett antal tillstånd som är fyra till tio gånger högre. För positionering, välj en pulsgivare med linjedrivenhet (differentialsignal).

Regel 2: Kodare för högprecisionspositionering

Välj optiska kodare med linjedrivrutin för högprecisionspositionering. De har en högre upplösning, mindre jitter och en lägre INL än interpolerade magnetiska kodare.

Regel 3: Kodare för positionering med mekanik

Välj en magnetisk kodare med en linjedrivrutin och med ett måttligt eller lågt antal tillstånd. Den mekaniska reduktionen ökar upplösningen. På grund av det mekaniska spelet kommer systemet inte att kunna dra nytta av en optisk kodare med hög precision.

Rule 4: Encoder for High-Speed Control (>500 rpm)

Välj en kodare med ett måttligt eller lågt antal tillstånd och en tillräckligt hög maxhastighet. Det finns vanligtvis inget behov av en optisk kodare med hög precision. En bra tumregel som vanligtvis räcker för de flesta applikationer är (hastighet i RPM) × (kodarupplösning i CPT) > 100,000.

Regel 5: Kodare för låghastighetskontroll (< 100 Rpm)

Välj en kodare med ett högt eller mycket högt antal tillstånd i kombination med en snabb styrenhet.

 
Monteringsmöjligheter för motorkodare
Axelmotorkodare

Traditionellt uppnås motoråterkoppling med en axelförsedd givare kopplad direkt till motorns axel. Detta ger axelmotorkodare en grad av elektrisk och mekanisk isolering som andra konstruktioner inte gör. Att koppla en axelförsedd givare till en motor kräver dock en tillräckligt lång motoraxel för säker montering. En dåligt sammanfogad koppling kan negativt påverka en motors prestanda genom att ändra axelns vinkel. I många utföranden används ett klockhus eller avstånd mellan motorn och givaren. Dessa överväganden ökar vanligtvis kostnaden för axelmotorkodare.

Genomgående, blind ihålig borrning/hålaxel och navmotorkodare

Genomgående och blinda ihåliga hål/hålaxelkodare är enklare att installera än axelpaket: de monteras direkt på motoraxeln via en genomgående axelkrage och använder vanligtvis en flexibel stålarm för att fästa på motorhuset. Vissa genomgående höljen fästs via ett motorkompatibelt hölje, till exempel en C-face-design. Detta tillvägagångssätt kräver inte en separat koppling eller efterföljande axelinriktning. Genomgående motorkodare ger inte i sig elektrisk isolering om de inte är utrustade med icke-ledande hålinsatser och monteringsbussningar. De flesta genomgående hål och blinda ihåliga hål/hålaxelmotorkodare har vanligtvis lättare lager och husstruktur och är vanligtvis billigare än axelmodeller som ett resultat.

Modulära motorkodare

Modulära pulsgivare har en pulsgivarskiva som är monterad direkt på axeln, utan en lagerenhet. En separat sensormodul stöds av ett lätt hus. Fördelarna med denna design är kompakt storlek och lägre kostnad på grund av de reducerade mekaniska komponenterna. Dessutom gör avsaknaden av lager kodaren att arbeta med mycket höga hastigheter – 30,000 RPM eller högre – och utan drag eller startmoment. Modulära omkodare kan vara känsliga för stötar och vibrationer, på grund av frånvaron av lager eller en stabiliserande husstruktur. En annan nackdel är att de flesta konstruktioner kräver ytterligare installationsansträngning för att säkerställa att skivan och sensorn är korrekt inriktade och mellanrum.

Ringmonterade motorkodare

Liksom modulära kodare men större i skala, involverar ringmonterade motorkodare en sensorenhet monterad på motorns hölje och ett magnetiskt hjul monterat på motorns axel. Resultatet är vanligtvis mer motståndskraftigt mot stötar, vibrationer och föroreningar än en optisk kodare, men det magnetiska hjulet kan ställa extra mekaniska krav på själva motorn. Därför är ringmonterade kodare särskilt användbara i tunga applikationer som involverar kraftfullare motorer med mer robusta ramar. Ringmonterade kodare använder relativt grov upplösning jämfört med optiska kodare och är endast lämpliga för hastighets- och riktningsåterkoppling.

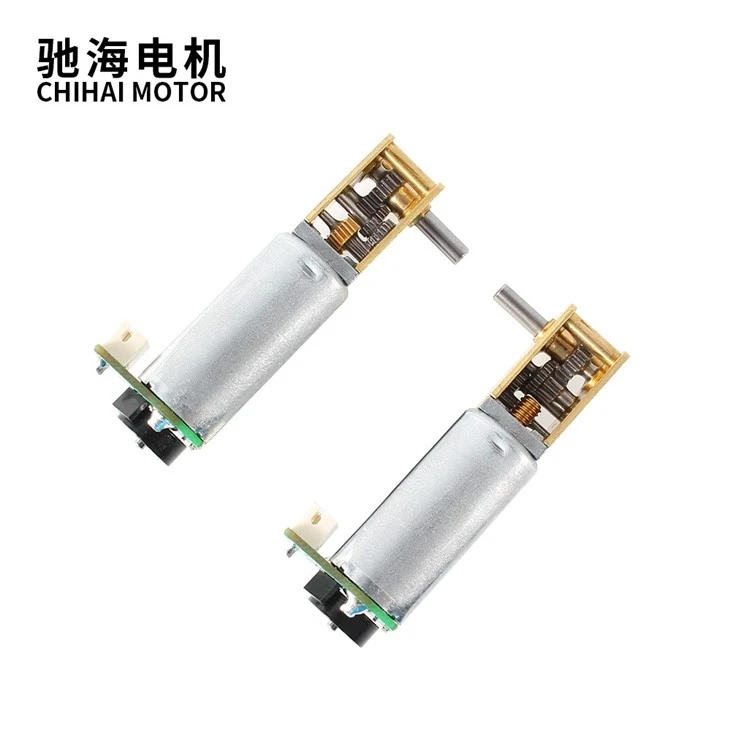
Mini DC Worm Motor With Encoder

Vad bör man tänka på när man väljer kodare?

Signaltyp

Kodare ger information om placeringen av ett objekt i form av signaler som överförs till enheten. Äldre, om än pålitliga, analoga kodare använder en analog signal för detta. Analoga kodare är populära på grund av deras kompatibilitet med många industriella kontroller. De vanligaste signalerna är 0-10 V och 4-20 mA. I detta fall är spänningsutgången mer känslig för störningar och ledningsresistans. Strömutgången är mer motståndskraftig mot elektriskt brus och har låg signalförlust vid överföring av data över långa kabeldragningar. Samtidigt ersätts de framgångsrikt av industriella kodare med en digital signal. Förutom överföringsnoggrannheten är de också kompatibla med moderna industriella gränssnitt.

Kompatibilitet

Kompatibilitet med industriella automationsgränssnitt. Medan industriella system går över till full automation är det viktigt att välja kodare som är lämpliga för interaktion med det valda gränssnittet, till exempel ProfiNet eller ProfiBus-kompatibla.

Grad av skydd

Graden av skydd är en lika viktig parameter. Speciellt om du använder pulsgivaren under svåra driftsförhållanden, såsom förhöjda temperaturer på grund av motorvärme.

Tillverkare

Även om sådan utrustning nu erbjuds av många tillverkare, är kvalitet och tillförlitlighet parametrar som inte observeras av alla. Om du vill få utrustning som fungerar felfritt, och tillhandahåller data med maximal noggrannhet och hastighet, är det bättre att kontakta oss.

 
Våra certifieringar och kodningsmotor


productcate-800-572

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR


Vanliga frågor om kodarmotor

F: Vad är en kodarmotor?

S: En motorkodare är en roterande omkodare monterad på en elektrisk motor som ger återkopplingssignaler med sluten slinga genom att spåra en motoraxels hastighet och/eller position. Olika motorkodarkonfigurationer finns tillgängliga, såsom inkrementell eller absolut, optisk eller magnetisk, och axel eller nav/hålaxel, bland annat.

F: Kan du lägga till en kodare till en motor?

S: En DC-motor i sig kan inte styras som en servomotor eller en stegmotor. Men lägg till en kodare så låser du upp DC-motorns fulla potential. Med detta tillvägagångssätt kan du utnyttja enkelheten, jämna vridmomentet och lätta profilen hos en DC-motor för din kontrollerade tillämpning.

F: Hur fungerar en kodarservomotor?

S: Kodare använder olika typer av teknologier för att skapa en signal, inklusive: mekanisk, magnetisk, resistiv och optisk – optisk är den vanligaste. Vid optisk avkänning ger kodaren feedback baserat på ljusavbrottet.

Grafiken nedan visar den grundläggande konstruktionen av en inkrementell roterande encoder som använder optisk teknik. En ljusstråle som sänds ut från en lysdiod passerar genom kodskivan, som är mönstrad med ogenomskinliga linjer (ungefär som ekrarna på ett cykelhjul). När kodaraxeln roterar avbryts ljusstrålen från lysdioden av de ogenomskinliga linjerna på kodskivan innan den plockas upp av fotodetektorenheten. Detta ger en pulssignal: lampan=tänds; inget ljus=släckt. Signalen skickas till räknaren eller styrenheten, som sedan skickar signalen för att producera önskad funktion.

F: Vad är syftet med en kodare?

S: En kodare är en avkänningsenhet som ger feedback. Kodare omvandlar rörelse till en elektrisk signal som kan läsas av någon typ av styrenhet i ett rörelsestyrningssystem, såsom en räknare eller PLC. Kodaren skickar en återkopplingssignal som kan användas för att bestämma position, räkning, hastighet eller riktning.

F: Är en kodare AC eller DC?

S: Kodare används främst vid hastighets- och positionskontroll av AC-induktionsmotorer och DC-motorer.

F: Vilka olika typer av kodarmotorer finns det?

S: En kodare klassificeras i fyra typer: mekaniska, optiska, magnetiska och elektromagnetiska induktionstyper. Det finns fyra typer av information som krävs för att rotera motorn med hög noggrannhet: rotationsmängd, rotationshastighet, rotationsriktning och rotationsposition.

F: Vad är skillnaden mellan absoluta och inkrementella kodare?

S: Kodare kan producera antingen inkrementella eller absoluta signaler. Inkrementella signaler indikerar inte specifik position, bara att positionen har ändrats. Absolutkodare, å andra sidan, använder olika "ord" för varje position, vilket betyder att en absolutkodare ger både en indikation på att positionen har ändrats och en indikation på omkodarens absoluta position.

F: Vilka typer av kodarteknik?

A: 1) Optisk kodare:
En optisk kodare är en av de mest använda kodarna och den består av en ljuskälla, en roterande skiva och en ljusdetektorkrets. När den slås på ljuskällan eller lysdioden är påslagen och i yttersta motsatsen är den ljuskällan fotodetektorn och däremellan placeras kodarskivan. Kodarskivan består av en svart skiva som har skurit hål däremellan, genom hålen tas ljuset emot av fotodetektorn, och det avbryts när det inte finns något hål. Detta gör att ljuset pulserar som bearbetas av mikrokontrollern och sedan bestämmer den i vilken riktning den roterar, en mus är ett bra exempel på denna typ av kodare.
2)Linjär kodare:
En linjär kodare är en typ av kodare som mest används inom industriell automation och styrning. Det är en enhet som har en linjär skala som bestämmer dess position. På vågen finns en sensor, den kan läsa av skalan och bestämma dess position. En digital Vernier-ok är ett bra exempel på en linjär kodare. Linjära kodare kan vara absoluta eller inkrementella eller inte. Denna typ av kodare används i högprecisionsinstrument som svarvar och industriella automationsverktyg.
3)Absolut kodare:
En av de mest intressanta kodarna som du kan lära dig om är den absoluta kodaren. Till skillnad från en inkrementell kodare som ger kontinuerliga strömmar av bitar medan den roterar, är en absolutkodare en typ av kodare som matar ut unika ordbitar för varje position i rymden. Detta ger högre upplösning än andra inkrementella kodartyper, även den kan anpassas till olika typer av mikrokontroller för bättre prestanda.
4) Inkrementell kodare:
En inkrementell kodare är en annan vanligaste typ av kodare som vanligtvis används för olika typer av applikationer. Det är en kodare som omvandlar vinkelrörelse till digital/analog signal beroende på kodartyp. En inkrementell encoder kan användas för att bestämma positionen för motoraxeln och den används mest i servomotorer.

F: Vad orsakar fel på motorkodaren?

S: Den vanligaste orsaken till kodarfel är en skev/böjd axel som inte längre sitter ordentligt på lagren, ett problem som även kallas axelavbrott. En skev axel ökar de interna lagren påfrestningar och kan leda till lagerfel och eventuell överhettning av givaren.

F: Hur testar man en kodare?

S: Slå på kodaren, rotera axeln långsamt och observera spänningsavläsningen på multimetern. Kontrollera spänningsavläsningarna mot de förväntade spänningsnivåerna som anges i kodarens datablad. Spänningen bör ändras när axeln roteras, vilket indikerar att pulsgivaren fungerar korrekt.

F: Hur noggranna är motorkodare?

S: Kodarnoggrannheten mäts i bågminuter eller bågsekunder med 20 bågminuter (0,3 grader) eller bättre allmänt betraktad som en kodare med hög noggrannhet med vissa precisionsenheter i storleksordningen 5 bågsekunder (0,0014 grader) . Noggrannheten hos en kodaravläsning kan försämras av flera felkällor.

F: Varför är min borstlösa motor så hög?

S: I den borstlösa motorn kommer permanentmagneten in i luftgapet ungefär längs den radiella riktningen och genererar radiell kraft på statorn och rotorn, vilket orsakar elektromagnetiska vibrationer och brus.

F: Vad är en 4x4-kodarmotor?

S: Det är 4WD Transfer Case Shift Encoder Motor. 4WD Transfer Case Shift Encoder-motorn är den del som vrider växeln inuti överföringslådan, vilket gör att ditt fordon kan växlas till 4x4-läge. Shift Encoder Motor är placerad på utsidan av överföringslådan och är fastsatt i överföringslådan med 3 bultar.

Vi är professionella tillverkare av kodarmotorer i Kina i över 15 år, specialiserade på att tillhandahålla anpassade produkter av hög kvalitet. Vi välkomnar dig varmt till grossist bulkkodarmotor i lager här från vår fabrik.

Skicka förfrågan